Forschung & Entwicklung
Indoor Drone Inspection (InDroSpect)
Im Forschungsprojekt InDroSpect wird eine modulare und anpassbare Indoor-Drohne für industrielle Inspektionsaufgaben entwickelt. Das System soll sich ohne GNSS- oder GPS-Empfang in Gebäuden und technischen Anlagen orientieren, unterschiedliche Sensoren aufnehmen und Inspektionsdaten bereits während des Einsatzes verarbeiten können. Ziel des Projekts ist eine kosteneffiziente Indoor-Drohne „Made in Austria“, die für unterschiedliche Inspektionsaufgaben konfiguriert und bis zum Ende des Projekts in Richtung Marktreife weiterentwickelt wird. Die Drohnenscan Huber OG ist als Projektpartner insbesondere an der Datenaufnahme, Datenauswertung und praktischen Erprobung beteiligt.
Informationen zu InDroSpect anfragen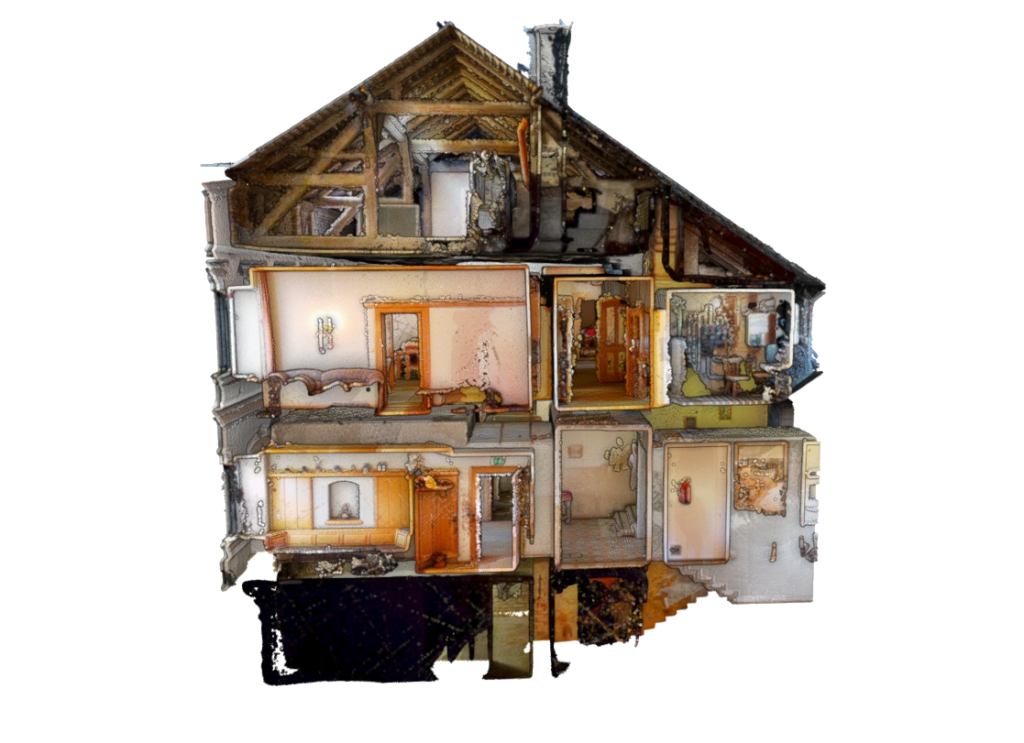
Ausgangslage
Inspektionen in Gebäuden, Industrieanlagen, Schächten, Dachräumen, Hallen oder anderen schwer zugänglichen Bereichen können mit erheblichem organisatorischem und technischem Aufwand verbunden sein.
Je nach Umgebung können Gerüste, Hubarbeitsbühnen, Seilzugangstechnik oder das Betreten enger beziehungsweise exponierter Bereiche erforderlich sein. Gleichzeitig steigen die Anforderungen an eine regelmäßige und nachvollziehbare Zustandsdokumentation.
Bestehende Indoor-Drohnensysteme sind häufig auf bestimmte Einsatzbereiche festgelegt, nur eingeschränkt anpassbar oder mit hohen Anschaffungs- und Betriebskosten verbunden.
InDroSpect untersucht deshalb, wie eine modular aufgebaute Indoor-Drohne für unterschiedliche industrielle und infrastrukturelle Inspektionsaufgaben entwickelt werden kann.
Ziel des Forschungsprojekts
Das zentrale Projektziel ist die Entwicklung einer kosteneffizienten, leistungsfähigen und anpassbaren Indoor-Drohne, die auch in anspruchsvollen Außenbereichen eingesetzt werden kann.
Im Projekt werden insbesondere folgende Teilziele verfolgt:
- Entwicklung einer modularen Drohnenplattform
- GPS-freie Navigation in Innenräumen
- Missionsplanung für semi-autonome Inspektionsaufgaben
- Kombination unterschiedlicher Navigations- und Umweltsensoren
- Integration von RGB-, Thermografie- und LiDAR-Sensorik
- kabelgebundener und kabelloser Betrieb
- KI-gestützte Verarbeitung von Bild- und Sensordaten
- automatisierte Klassifikation ausgewählter Inspektionsdaten
- Verarbeitung von Daten mittels Edge-Computing
- additive Fertigung leichter und anpassbarer Strukturbauteile
- Erprobung des Systems unter praxisnahen Bedingungen
- Vorbereitung einer späteren Produkt- und Dienstleistungsverwertung
Die einzelnen Funktionen werden im Projekt schrittweise entwickelt, integriert und getestet.
Navigation ohne GPS
In Gebäuden, Hallen, Schächten und technischen Anlagen steht üblicherweise kein zuverlässiger GNSS- oder GPS-Empfang zur Verfügung.
Die Drohne kann ihre Position deshalb nicht auf dieselbe Weise bestimmen wie eine herkömmliche Vermessungs- oder Außendrohne. Stattdessen wird im Projekt eine Kombination aus SLAM, Sensorfusion, Kameradaten, LiDAR, inertialer Messtechnik und weiteren Navigationsinformationen untersucht.
SLAM steht für „Simultaneous Localization and Mapping“. Dabei erstellt das System während der Bewegung eine räumliche Karte seiner Umgebung und bestimmt gleichzeitig die eigene Position innerhalb dieser Karte.
Die Navigation soll unter anderem folgende Aufgaben unterstützen:
- Erfassung der räumlichen Umgebung
- Bestimmung der eigenen Position
- Erkennung von Wänden, Decken und Hindernissen
- Stabilisierung des Fluggeräts
- Planung und Überwachung von Flugwegen
- Anflug vorgegebener Wegpunkte
- Anpassung an Veränderungen der Umgebung
- Rückführung und Dokumentation der aufgenommenen Daten
Im Projekt ist eine semi-autonome Navigation vorgesehen. Das bedeutet, dass bestimmte Flug- und Navigationsaufgaben automatisiert unterstützt werden können, während Überwachung, Freigabe und Eingriffsmöglichkeiten weiterhin bei einer verantwortlichen Person liegen.
Eine vollständig autonome Durchführung sämtlicher Inspektionsaufgaben ohne menschliche Überwachung wird damit nicht zugesichert.
Modularer Aufbau der Drohne
Die InDroSpect-Drohne wird als modulares System entwickelt. Dadurch sollen Fluggerät, Sensorik, Energieversorgung und weitere Komponenten an unterschiedliche Aufgaben angepasst werden können.
Der modulare Ansatz betrifft unter anderem:
- Drohnenrahmen und Leichtbaustrukturen
- Schutz- und Käfigkonstruktionen
- Sensorhalterungen
- RGB-Kameras
- Thermografiekameras
- LiDAR-Sensoren
- Navigationssensoren
- Rechenmodule für Edge-Computing
- kabelgebundene Energie- und Datenversorgung
- kabellose Systemausführungen
- anwendungsspezifische Zusatzmodule
Welche Module in einer konkreten Projektausführung verwendet werden können, hängt vom Entwicklungsstand, dem zulässigen Gesamtgewicht, der benötigten Flugzeit, der Umgebung und der vorgesehenen Inspektionsaufgabe ab.
Kabelgebundener und kabelloser Betrieb
Das Forschungsprojekt untersucht sowohl kabelgebundene als auch kabellose Systemausführungen.
Bei einem kabelgebundenen Betrieb kann die Drohne über eine Verbindung mit Energie und gegebenenfalls Daten versorgt werden. Dadurch sollen längere Einsatzzeiten bei geeigneten und nicht zu komplexen Umgebungsbedingungen ermöglicht werden.
Ein kabelloser Betrieb bietet eine größere Bewegungsfreiheit und soll insbesondere für schwer zugängliche oder räumlich komplexe Bereiche untersucht werden.
Welche Betriebsform geeignet ist, hängt unter anderem von folgenden Faktoren ab:
- Größe und Aufbau des Inspektionsbereichs
- mögliche Verhakungs- oder Kollisionsstellen
- notwendige Einsatzdauer
- benötigte Bewegungsfreiheit
- Funk- und Datenverbindung
- erforderliche Sensorik
- Sicherheits- und Rückholkonzept
Auch im kabelgebundenen Betrieb muss sichergestellt werden, dass die Verbindung nicht an Bauteilen hängen bleibt oder den Flugweg beeinträchtigt.
Modulare Inspektionssensorik
Abhängig vom Anwendungsfall sollen unterschiedliche Sensoren in das Drohnensystem integriert werden können:
RGB-Kamera
RGB-Kameras können zur visuellen Dokumentation von Oberflächen, Bauteilen und Anlagenbereichen eingesetzt werden.
Mögliche Aufgaben sind:
- Aufnahme von Übersichts- und Detailbildern
- Dokumentation des baulichen oder technischen Zustands
- Erfassung von Schweißnähten und Verbindungen
- Aufnahme wiederkehrender Kontrollbereiche
- Bereitstellung von Bilddaten für eine spätere Auswertung
Thermografiekamera
Thermografiesensoren können Temperaturunterschiede sichtbar machen. Abhängig vom untersuchten Objekt können daraus Hinweise auf thermische Auffälligkeiten entstehen.
Temperaturunterschiede sind jedoch nicht automatisch mit einem bestimmten Schaden gleichzusetzen. Emissionsgrad, Reflexionen, Umgebungsbedingungen, Betriebszustand und Aufnahmegeometrie müssen bei der Auswertung berücksichtigt werden.
LiDAR
LiDAR-Sensoren können für die räumliche Erfassung, Navigation und Kartierung der Umgebung eingesetzt werden.
Je nach Systemkonfiguration können LiDAR-Daten insbesondere folgende Funktionen unterstützen:
-räumliche Orientierung
- Hinderniserkennung
- SLAM-basierte Kartierung
- Erfassung von Abständen
- Dokumentation räumlicher Strukturen
- Zusammenführung von Positions- und Inspektionsdaten
Die erreichbare Datenqualität hängt von Sensor, Entfernung, Oberfläche, Bewegung, Sichtfeld und Umgebungsbedingungen ab.
 KI-generiert
KI-gestützte Bild- und Datenauswertung
Ein weiterer Forschungsschwerpunkt ist die KI-gestützte Verarbeitung von Bild- und Sensordaten.
Dafür werden unter anderem Foundation-Modelle und Verfahren zur Verbesserung und Klassifikation von Bilddaten untersucht. Ein Anwendungsbereich ist die sogenannte Super-Resolution, mit der geprüft wird, ob der nutzbare Informationsgehalt von Aufnahmen softwaregestützt verbessert werden kann.
Darüber hinaus soll untersucht werden, ob ausgewählte Auffälligkeiten in Inspektionsdaten automatisiert markiert oder klassifiziert werden können.
Dazu können abhängig von Trainingsdaten, Sensorik und Anwendungsfall beispielsweise gehören:
- auffällige Oberflächenbereiche
- Schweißnähte und Verbindungen
- sichtbare Risse oder Abplatzungen
- Korrosionsverdachtsstellen
- thermische Auffälligkeiten
- Verformungen
- Abweichungen gegenüber Vergleichsaufnahmen
Die Software soll Fachleute bei der Sichtung größerer Datenmengen unterstützen. Eine automatisierte Markierung oder Klassifikation ist jedoch keine abschließende Schadensfeststellung.
Auffällige Stellen müssen weiterhin von entsprechend qualifizierten Personen geprüft und fachlich bewertet werden. Die Verantwortung für die Beurteilung eines Bauteils, einer Anlage oder eines Schadens verbleibt bei den dafür zuständigen Fachleuten.
 KI-generiert
Edge-Computing und Auswertung während des Einsatzes
Im Projekt wird untersucht, welche Bild- und Sensordaten direkt auf der Drohne oder auf einem begleitenden Rechensystem verarbeitet werden können.
Durch Edge-Computing sollen ausgewählte Verarbeitungsschritte möglichst nahe an der Datenquelle durchgeführt werden.
Mögliche Funktionen sind:
- Unterstützung der Navigation
- Verarbeitung von Kameradaten
- Erkennung relevanter Bildbereiche
- Vorauswahl auffälliger Aufnahmen
- Klassifikation ausgewählter Inspektionsdaten
- Kontrolle der Datenqualität
- Rückmeldung an die Missionsplanung
- Übertragung zusammengefasster Ergebnisse
Welche Auswertungen tatsächlich in Echtzeit erfolgen können, hängt von Rechenleistung, Datenmenge, Modellgröße, Sensorik und Entwicklungsstand ab.
Additive Fertigung und Leichtbau
Ein wesentlicher Teil des Forschungsprojekts betrifft die additive Fertigung von Struktur- und Leichtbauteilen.
Untersucht wird insbesondere die Herstellung kohlenstofffaserverstärkter Bauteile mittels filamentbasierter additiver Fertigung. Dafür wird ein FFF-Drucksystem für Carbon-Endlosfasern entwickelt und optimiert.
Der Forschungsansatz soll unter anderem ermöglichen:
- anpassbare Bauteilgeometrien
- parametrische Konstruktion
- topologieoptimierte Leichtbauteile
- Herstellung komplexer Strukturen
- werkzeugarme Produktion
- Anpassung einzelner Komponenten an neue Sensoren
- reproduzierbare Fertigung von Prototypen und Kleinserien
Ob und in welchem Umfang dadurch Zeit- oder Kostenvorteile entstehen, muss anhand der tatsächlich hergestellten Bauteile, Fertigungszeiten, Materialkosten und Qualitätsanforderungen bewertet werden.
 KI-generiert
Rolle der Drohnenscan Huber OG
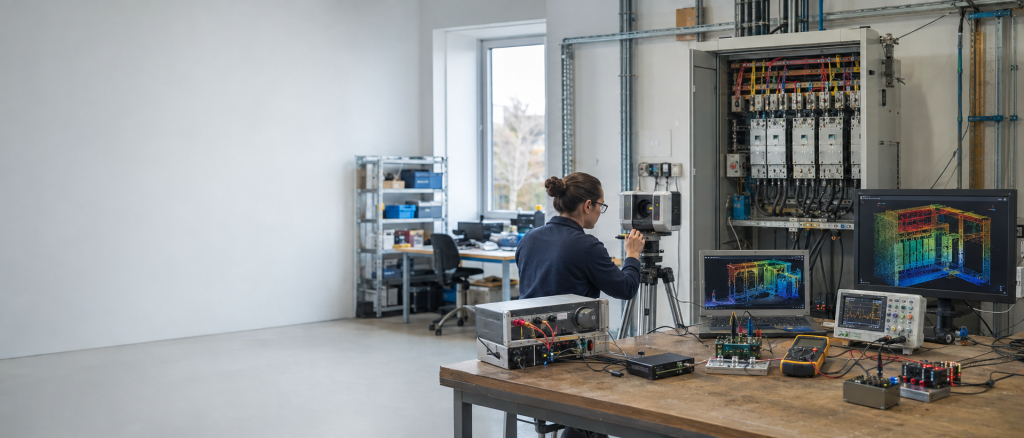
Die Drohnenscan Huber OG übernimmt im Projekt insbesondere Aufgaben in den Bereichen:
- Datenaufnahme
- Datenauswertung
- Vorbereitung und Durchführung von Feldtests
- Erprobung von Prototypen in realitätsnahen Anwendungsfällen
- Bewertung der praktischen Bedienbarkeit
- Rückmeldung zu Anforderungen aus dem Drohneneinsatz
- Dokumentation von Einsatz- und Auswertungsabläufen
- Unterstützung bei der Vorbereitung einer späteren Dienstleistungsverwertung
Im Projekt ist vorgesehen, Drohnenscan Huber OG einen Prototyp für reale Anwendungsfälle und die praktische Datenaufnahme bereitzustellen.
Die dabei gewonnenen Erfahrungen sollen in die weitere Entwicklung der Drohne, der Sensorik, der Navigation und der Datenauswertung einfließen.
Datenaufnahme und Feldtests
Die entwickelten Komponenten werden im Rahmen des Projekts schrittweise in Funktions-, Labor- und Feldtests untersucht.
Vorgesehen sind unter anderem:
- Funktionstests einzelner Komponenten
- Prüfung des modularen Drohnenaufbaus
- Versuche zur GPS-freien Navigation
- Tests der Sensorintegration
- kontinuierliche Generierung von Bild- und Sensordaten
- Tests in einem Tank-Simulator
- Untersuchung von Schweißnähten
- Indoor-Tests
- industrielle Anwendungstests
- Erprobung unter realitätsnahen Einsatzbedingungen
Ein industrieller Anwendungsfall ist die Inspektion von Produktionsanlagen bei SCHOELLER-BLECKMANN Precision Technology GmbH.
Weitere Prototypen sollen für reale Anwendungsfälle und Datenaufnahmen bei Drohnenscan Huber OG und Ingenieurbüro DENDL e.U. eingesetzt werden.
Mögliche Anwendungsbereiche
Die InDroSpect-Plattform wird für unterschiedliche industrielle, infrastrukturelle und forstwirtschaftliche Einsatzszenarien entwickelt.
Mögliche Forschungs- und Erprobungsbereiche sind:
- Produktionsanlagen
- Industriehallen
- Tanks und Behälter
- Schächte und technische Hohlräume
- Dachräume und Zwischendecken
- schwer zugängliche Gebäudebereiche
- Energienetze und technische Infrastruktur
- Gasleitungen und Versorgungseinrichtungen
- Schweißnähte und Anlagenverbindungen
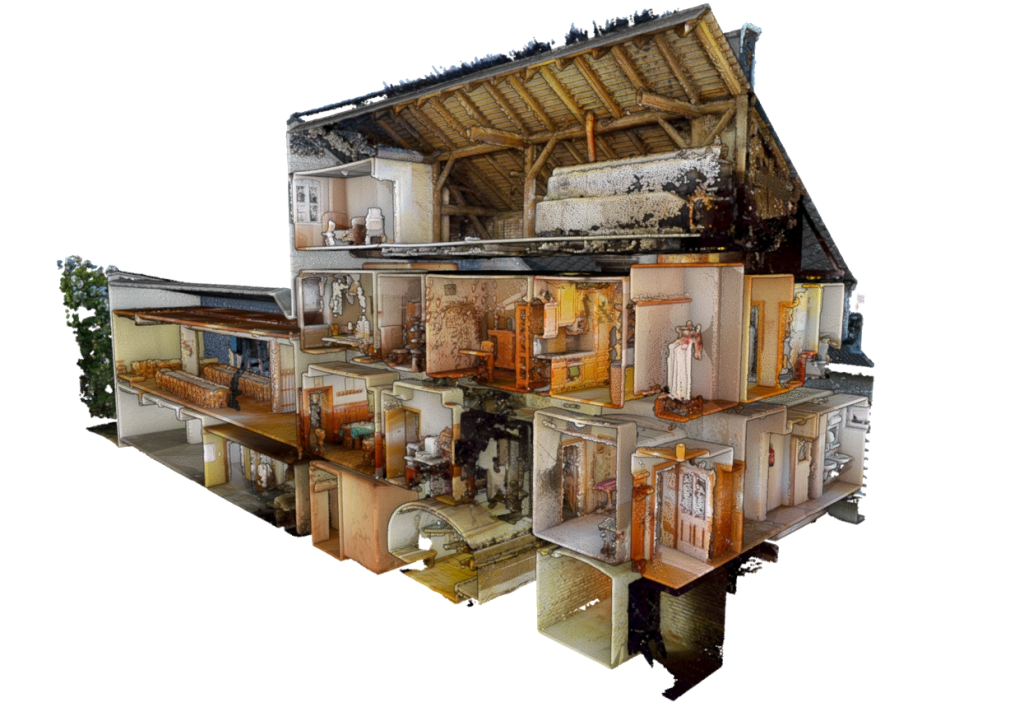
- bauliche Zustandsdokumentation
- Forstwirtschaft
- anspruchsvolle Außenbereiche ohne zuverlässigen GNSS-Empfang
Die Eignung für einen konkreten Einsatzbereich muss während der Entwicklung anhand geeigneter Tests festgestellt werden.
Angestrebter Nutzen
Mit InDroSpect wird untersucht, ob eine modulare Indoor-Drohne zukünftig:
- schwer zugängliche Bereiche aus sicherer Entfernung erfassen kann
- die Exposition von Personen in bestimmten Gefahrenbereichen verringern kann
- wiederholbare Bild- und Sensordaten bereitstellen kann
- Inspektionsbereiche räumlich dokumentieren kann
- unterschiedliche Sensoren auf einer Plattform verbinden kann
- Fachleute bei der Sichtung großer Datenmengen unterstützen kann
- auffällige Bereiche für eine weitere Prüfung markieren kann
- manuelle Kontrollgänge ergänzen kann
- eine nachvollziehbare digitale Inspektionsdokumentation unterstützen kann
Ob und in welchem Umfang diese Vorteile erreicht werden, wird im Rahmen der Entwicklung und der vorgesehenen Feldtests untersucht.
Ergebnisse und Dokumentation
Im Projekt können unter anderem folgende Ergebnisse entstehen:
- modulare Indoor-Drohnenprototypen
- additiv gefertigte Struktur- und Leichtbauteile
- kabelgebundene und kabellose Systemvarianten
- SLAM-basierte Navigationskomponenten
- Missionsplanungs- und Steuerungsfunktionen
- modulare RGB-, Thermografie- und LiDAR-Integration
- KI-Modelle für Bildverbesserung und Datenklassifikation
- Edge-Computing-Komponenten
- Versuchs- und Inspektionsdaten
- dokumentierte Labor- und Feldtests
- Erkenntnisse zur Bedienbarkeit und Einsatzplanung
- Grundlagen für eine spätere Produkt- und Dienstleistungsverwertung
Welche Ergebnisse veröffentlicht oder für externe Pilotprojekte bereitgestellt werden können, richtet sich nach Projektfortschritt, Vereinbarungen des Konsortiums, Nutzungsrechten und Vertraulichkeitsanforderungen.
Fachlicher und rechtlicher Hinweis
InDroSpect ist ein laufendes Forschungs- und Entwicklungsprojekt. Die beschriebenen Funktionen, Leistungsmerkmale und Einsatzbereiche stellen Projektziele dar und sind nicht mit bereits abschließend validierten Produkteigenschaften gleichzusetzen.
Inspektionsaufnahmen, KI-Markierungen und automatisierte Klassifikationen ersetzen keine gesetzlich vorgeschriebene Prüfung und keine fachliche Beurteilung durch entsprechend befugte oder qualifizierte Personen.
Das Drohnensystem entscheidet nicht abschließend über:
- Vorliegen oder Ursache eines Schadens
- Tragfähigkeit oder Standsicherheit
- Betriebssicherheit einer Anlage
- Notwendigkeit einer Reparatur
- Freigabe eines Bauteils oder Bereichs
- Einhaltung technischer Normen
- weitere betriebliche oder rechtliche Maßnahmen
Auch bei semi-autonomen Funktionen müssen Einsatzplanung, Systemüberwachung, Sicherheitsmaßnahmen und Verantwortlichkeiten eindeutig festgelegt werden.
Die Zulässigkeit eines konkreten Einsatzes hängt unter anderem von Einsatzort, Gefährdungsbeurteilung, Betriebsumgebung, Sensorik, Funkverbindung, Datenschutz, Eigentumsrechten und den zum Einsatzzeitpunkt geltenden Vorschriften ab.
Nächster Schritt
Informationen oder Pilotanwendung anfragen
Sie möchten mehr über das Forschungsprojekt erfahren oder verfügen über einen möglichen industriellen Anwendungsfall für die Erprobung einer Indoor-Drohne? Teilen Sie uns mit, welcher Bereich untersucht werden soll, welche Zugangsbedingungen bestehen und welche Bild-, Thermografie- oder Geodaten benötigt werden. Wir prüfen anschließend, ob die Fragestellung zum aktuellen Projektstand und zu den vorgesehenen Forschungs- und Feldtests passt.